
 防詐3要訣:不聽信、不操作、掛斷電話


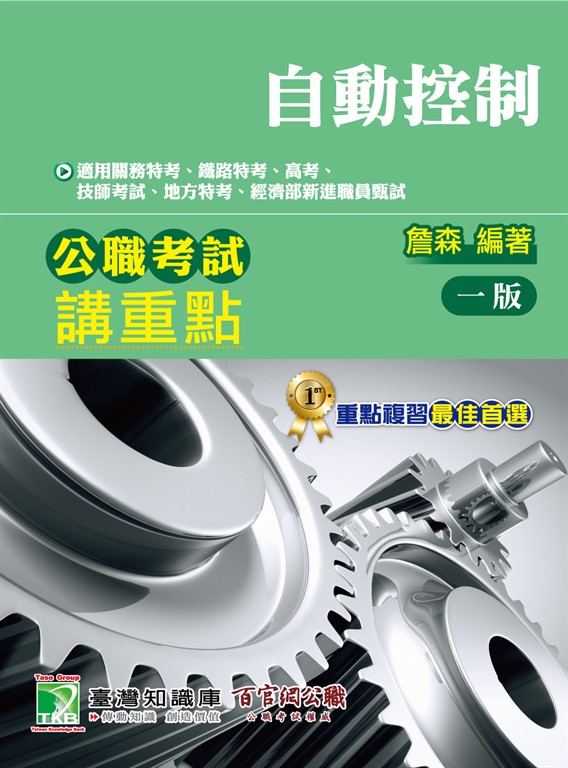
本書編排架構以古典控制學、現代控制學、物理控制系統的數學模式與數位控制的安排為主,每個章節中均增添了許多詳實的觀念解析與重要的例題練習。
內容簡介
本書編排架構以古典控制學、現代控制學、物理控制系統的數學模式與數位控制的安排為主,每個章節中均增添了許多詳實的觀念解析與重要的例題練習,尤其是配合國際間最新版本的自動控制教科書,於書中做了許多值得讀者注意的註解,相信對讀者在研究、進修與考試上,都會有很大的幫助。
本書適用考試包含:關務特考、鐵路特考、高考、技師考試、地方特考、經濟部新進職員甄試
本書適用考試包含:關務特考、鐵路特考、高考、技師考試、地方特考、經濟部新進職員甄試
產品目錄
第1章 古典制學的數學基礎
1-1 一些基本函數的定義
1-2 迴旋積分
1-3 拉氏轉換
1-4 部分分式
1-5 反拉氏轉換
1-6 拉氏轉換的重要定理
第2章 古典制學的系統描述
2-1 緒論
2-2 系統性質
2-3 古典控制學的數學模式表示法-轉移函數
2-4 線性非時變系統的系統響應
2-5 方塊圖
2-6 訊號流程圖
第3章 控制學系統的穩定度與靈敏度
3-1 穩定度
3-2 穩定度測試:羅斯-赫維茲穩定準則
3-3 羅斯穩定準則的應用
3-4 靈敏度
3-5 開路與閉迴路系統的優缺點比較
第4章 時間響應分析
4-1 時間響應的基本觀念
4-2 系統的暫態響應
4-3 系統極點(特性根)與暫態性能的關係
4-4 加入零點或極點對標準二階暫態響應的影響
4-5 穩態響應
4-6 輸入干擾所造成的穩態誤差
第5章 根軌跡
5-1 根軌跡的基本觀念
5-2 根軌跡的作圖規則與原理
5-3 根軌跡的作圖範例
5-4 回授控制系統的基本根軌跡圖形
5-5 開路轉移函數加入極點或零點對根軌跡的影響
第6章 頻率響應分析
6-1 頻率響應的基本觀念
6-2 標準二階系統的頻率響應分析
6-3 極座標圖
6-4 波德圖
6-5 全通系統與極小相位系統
6-6 系統轉移函數鑑別
第7章 頻域穩定分析
7-1 基本定理
7-2 奈氏穩定準則
7-3 簡化奈氏穩定準則
7-4 相對穩定度
7-5 具有時間延遲的系統穩定度分析
第8章 控制系統的設計與補償
8-1 基本觀念
8-2 PID控制器
8-3 相位領先、落後補償器
8-4 相位領先、落後補償器的頻域補償
8-5 相位領先、落後補償器的時域補償
第9章 現代控制學的數學基礎
9-1 矩陣基本性質
9-2 迴旋積分
9-3 向量空間
9-4 對角化
第10章 現代控制學的系統描述
10-1 動態方程式
10-2 動態方程式與轉移函數間的關係
10-3 轉移函數的分解
10-4 狀態轉移矩陣
第11章 現代控制學的穩定度、控制性與觀察性
11-1 漸近穩定度
11-2 控制性與觀察性
11-3 控制性與觀察性的測試方法
11-4 控制性與觀察性的重要性質
第12章 狀態回授設計與觀察器
12-1 狀態回授設計
12-2 狀態回授的重要性質
12-3 觀察器設計
12-4 狀態回授與觀察器之合成
第13章 物理系統的數學模式
13-1 機械系統
13-2 倒單擺系統
13-3 電路系統
13-4 OP電路
13-5 馬達系統
13-6 馬達系統的控制
規格
誠品貨碼 / 2681936556007
ISBN13 / 9789863458579
ISBN10 / 9863458570
EAN貨碼 / 9789863458579
頁數 / 448
開數 / 18K
裝訂 / P:平裝
語言 / 1:中文/繁體
尺寸 / 23X17X1.7CM
級別 / N:無
退貨說明
退貨須知:
- 依照消費者保護法的規定,您享有商品貨到次日起七天猶豫期(含例假日)的權益(請注意!猶豫期非試用期),辦理退貨之商品必須是全新狀態(不得有刮傷、破損、受潮)且需完整(包含全部商品、配件、原廠內外包裝、贈品及所有附隨文件或資料的完整性等)。
- 請您以送貨廠商使用之包裝紙箱將退貨商品包裝妥當,若原紙箱已遺失,請另使用其他紙箱包覆於商品原廠包裝之外,切勿直接於原廠包裝上黏貼紙張或書寫文字。若原廠包裝損毀將可能被認定為已逾越檢查商品之必要程度,本公司得依毀損程度扣除回復原狀必要費用(整新費)後退費;請您先確認商品正確、外觀可接受,再行拆封,以免影響您的權利;若為產品瑕疵,本公司接受退貨。
依「通訊交易解除權合理例外情事適用準則」,下列商品不適用七日猶豫期,除產品本身有瑕疵外,不接受退貨:
- 易於腐敗、保存期限較短或解約時即將逾期。(如:生鮮蔬果、乳製品、冷凍冷藏食材、蛋糕)
- 依消費者要求所為之客製化給付。(如:客製印章、鋼筆刻字)
- 報紙、期刊或雜誌。
- 經消費者拆封之影音商品或電腦軟體。
- 非以有形媒介提供之數位內容或一經提供即為完成之線上服務,經消費者事先同意始提供。(如:電子書)
- 已拆封之個人衛生用品。(如:內衣褲、襪類、褲襪、刮鬍刀、除毛刀等貼身用品)
- 國際航空客運服務。
若您退貨時有下列情形,可能被認定已逾越檢查商品之必要程度而須負擔為回復原狀必要費用(整新費),或影響您的退貨權利,請您在拆封前決定是否要退貨:
- 以數位或電磁紀錄形式儲存或著作權相關之商品(包含但不限於CD、VCD、DVD、電腦軟體等) 包裝已拆封者(除運送用之包裝以外)。
- 耗材(包含但不限於墨水匣、碳粉匣、紙張、筆類墨水、清潔劑補充包等)之商品包裝已拆封者(除運送用之包裝以外)。
- 衣飾鞋類/寢具/織品(包含但不限於衣褲、鞋子、襪子、泳裝、床單、被套、填充玩具)或之商品缺件(含購買商品、附件、內外包裝、贈品等)或經剪標或下水或商品有不可回復之髒污或磨損痕跡。
- 食品、美容/保養用品、內衣褲等消耗性或個人衛生用品、商品銷售頁面上特別載明之商品已拆封者(除運送用之包裝外一切包裝、包括但不限於瓶蓋、封口、封膜等接觸商品內容之包裝部分)或已非全新狀態(外觀有刮傷、破損、受潮等)與包裝不完整(缺少商品、附件、原廠外盒、保護袋、配件紙箱、保麗龍、隨貨文件、贈品等)。
- 家電、3C、畫作、電子閱讀器等商品,除商品本身有瑕疵外,退回之商品已拆封(除運送用之包裝外一切包裝、包括但不限於封膜等接觸商品內容之包裝部分、移除封條、拆除吊牌、拆除貼膠或標籤等情形)或已非全新狀態(外觀有刮傷、破損、受潮等)與包裝不完整(缺少商品、附件、原廠外盒、保護袋、配件紙箱、保麗龍、隨貨文件、贈品等)。
- 退貨程序請參閱【客服專區→常見問題→誠品線上退貨退款】之說明。
付款/配送
 (電子書)](https://s.eslite.com/b2b/vendor/es2448858502_ni20260101042402600/main1_230213_640115.jpg)